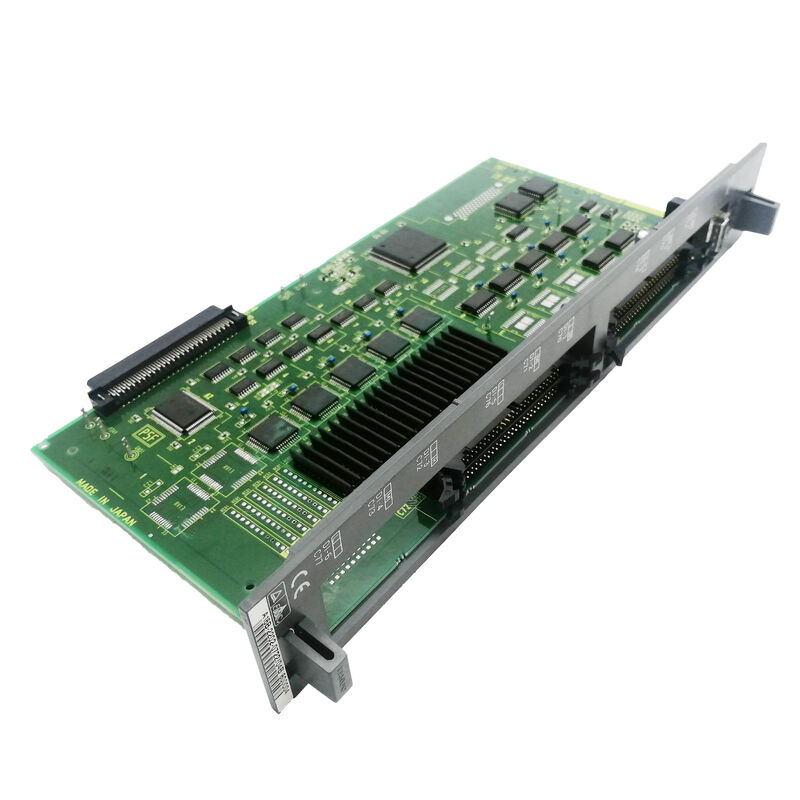
A16B-2200-0854 |ファナック 8 軸ロボット軸制御ボード — RJ コントローラ / シリアルプラス 2LT / A16B-2200 シリーズ
8 軸ロボット軸制御 — 複雑なロボットセル用
A16B-2200-0854 は、ファナックの RJ シリーズ ロボット コントローラに 8 軸サーボ制御を提供します。 8 軸は標準ロボット本体の 6 ジョイントを上回ります。追加の軸は拡張ロボット セル構成に対応します。
6 ロボット関節軸 + 外部軸:6 関節ロボット本体 (J1 ~ J6) と 1 つまたは 2 つの外部軸 - 位置決めテーブル、サーボ コンベヤ、スライド トラック、または調整された治具。 RJ コントローラは、すべての軸を同期して管理し、調整された動作を実現します。
複数のロボットの調整:一部の RJ 構成では、コントローラーが複数のロボット アームを調整し、合計軸数が 6 を超えます。
高自由度ロボット本体:6 つを超えるジョイントを備えた特殊ロボット (複雑なワークスペース形状に対応する冗長ロボット) には、拡張された軸容量が必要です。
主要な製品情報
| パラメータ |
価値 |
| 軸数 |
8 |
| コントローラ |
RJシリーズロボット |
| インタフェース |
シリアルプラス2LT |
| タイプ |
軸制御基板 |
| シリーズ |
A16B-2200 |
ファナック RJシリーズ ロボットコントローラ
RJ ファミリは、ファナックのロボット コントローラ製品の歴史の重要な世代を表しています。 R-J2 および R-J3 世代に先立って、RJ コントローラーは、Arc Mate、M シリーズ、および関連ファミリーを通じてファナック産業用ロボットに電力を供給していました。 A16B-2200-0854 軸ボードの「RJ CONTROL」仕様は、この世代にしっかりと位置づけられています。
RJ コントローラーは次の用途に使用されました。
- スポット溶接およびアーク溶接システム
- マテリアルハンドリングおよびパレタイジングロボット
- 機械管理アプリケーション
- 組立自動化
アプリケーションシナリオ
RJ ロボット コントローラー軸ボードの障害:FANUC RJ ロボット コントローラは、複数の軸でサーボ通信アラームを開発します。 A16B-2200-0854 軸ボードが障害として特定されます。交換すると8軸サーボ通信が復旧します。
ロボットコントローラーの改修:古いファナック RJ ロボット コントローラは、継続的な生産サービスのために改修を受けます。 A16B-2200-0854は、軸制御盤の全面リニューアルに伴い置き換えられます。
よくある質問
Q1: A16B-2200-0854 (8 軸) を使用してシステムに接続できるロボット本体は何ですか?
8 軸の能力により、6 つのジョイントと 1 つまたは 2 つの外部軸を備えたファナック ロボット本体に対応します。これは、最も一般的な拡張ロボット構成です。標準的な 6 関節ロボット本体 (Arc Mate、M シリーズ) は 6 軸を使用します。残りの 2 つの軸チャネルは、ロボット セル内のサーボ制御のポジショナ、コンベア、またはスライド トラックに接続します。
Q2: Serial Plus 2LT と FSSB の違いは何ですか?
Serial Plus はサーボ通信にシールド付き銅ケーブルを使用します。 FSSB は光ファイバー ケーブルを使用します。 FSSB は完全な EMI 耐性を提供します (溶接環境や高ノイズ環境では重要です)。 Serial Plus は電気ノイズの影響を受けやすいです。 FSSB は、より多くの軸に対するより高いデータ帯域幅とより高いサーボ更新レートもサポートします。 Serial Plus を備えた RJ コントローラーは、R-J2 以降に付属する FSSB 世代よりも前から存在します。
Q3: A16B-2200-0854 を FSSB 軸ボードにアップグレードできますか?
シリアルプラスからFSSBへのアップグレードは、軸ボードの交換だけでなく、サーボドライブアンプもFSSB対応機種への交換が必要となります。これはシステムレベルの改造であり、単純なボード交換ではありません。ほとんどの RJ システムでは、インストールされている Serial Plus アーキテクチャを A16B-2200-0854 で維持することが正しいサービス アプローチです。
Q4: A16B-2200-0854 の交換にはロボット プログラムのバックアップが必要ですか?
ロボット プログラムは、軸ボードとは別にコントローラーの SRAM に常駐します。 A16B-2200-0854 を交換しても、保存されているプログラム データには影響しません。予防措置として、コントローラー ボードのメンテナンスを行う前に、必ずすべてのロボット プログラムとシステム変数をバックアップしてください。

 メッセージは20〜3,000文字にする必要があります。