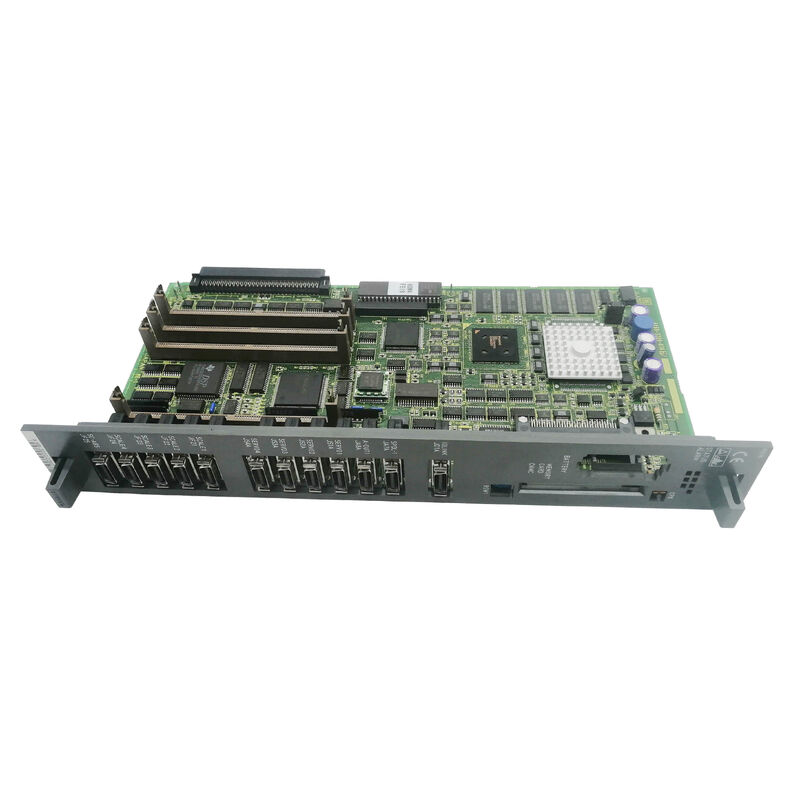
A16B-3200-0040 FANUC RJ-2 ロボット メインCPU PCB 24VDC / 0.84kg / データ処理 / スロットマウント / RJ2シリーズコントローラ
RJ-2 FANUC産業ロボットの一世代
FANUC RJ-2 (ロボットJ-2) コントローラーは,FANUCの産業用ロボット製品の歴史における重要な世代を表しています. The RJ-2 powered a broad range of FANUC industrial robot bodies — from compact arc welding robots to large payload material handling robots — providing the processing backbone for 6-axis motion control周辺機器の調整を教え ペンダントコミュニケーションを教えます
A16B-3200-0040は,RJ-2コントローラの中心にある主要なCPUボードである.すべてのコントローラ機能をオーケストラするボードである.マスターボードとして,以下を処理する:
データ処理製品仕様で確認された 主要機能です すべての位置データ,軌道の計算,システム状態のデータは このボードを通りますロボットの動きは,動作コマンドを実行するCPUボードの信頼性のみです.
コントローラー通信:メインCPUボードは,学習ペンダント,周辺のI/Oインターフェース,ロボットに接続された外部機器との通信を管理します.
システム調整:モーター・サーボ・コマンド,センサー・フィードバック,安全監視,プログラム実行は 主CPUボードから調整されます
基本規格
| パラメータ |
価値 |
| 適用する |
FANUC RJ-2シリーズロボット |
| 機能 |
メインCPU PCB |
| 稼働電圧 |
24VDC |
| 体重 |
0.84kg |
| サイズ |
200 × 130 × 70mm |
| 動作温度 |
0°Cから50°C |
| 貯蔵温度 |
-20〜+70°C |
| マウント |
スロットマウント |
| 修正 |
/04C 確認 |
スロット・マウントの設置
"スロットマウント"の設置方法により,A16B-3200-0040はRJ-2コントローラ内の定義されたカードケージスロットを占めていることが確認されます. 交換手順:
- すべての安全手順が遵守されていることを確認します.
- 主なCPUカードのケージをコントローラキャビネット内に位置付け
- A16B-3200-0040をスロットから抽出します
- 同じスロットに交換ボードを挿入
- 電源を復元し ロボットシステムの初期化を確認する
外部メモリ (SRAM, FROM) および子ボードに格納されているデータは,CPUボードの交換によって保存されます.
応用シナリオ
RJ-2コントローラのCPU故障FANUC産業ロボットのRJ-2コントローラが電源を入れると初期化できない. 学習ペンダントからの応答がない,サーボ準備状態がない. A16B-3200-0040メインCPUボードが故障であると識別される.ロボットの完全な動作を回復します.
ロボット制御機の改装:古いFANUC RJ-2ロボットコントローラが生産継続サービスのためにリニューアルされる.A16B-3200-0040は,コントローラの使用寿命をリセットするための体系的な電子更新の一環として交換される.
よくある質問
Q1:A16B-3200-0040のRJ-2コントローラを使用するロボットモデルは?
RJ-2コントローラは,Arc Mate,Sシリーズ,Mシリーズ,その他の標準および特殊ロボット構成を含むRJ-2時代の複数のFANUCロボットボディシリーズで使用された.RJ-2制御器のスペンパールードとペアリングされた特定のロボットモデルは,コンパクトの溶接ロボットから重用材料処理ロボットまでロボットシステムの名札やドキュメントからコントローラタイプを確認します.
Q2:A16B-3200-0040を入れ替えたら ロボットプログラムはどうなる?
ロボットプログラムは,主CPUボードから分離されたSRAMメモリモジュールに保管されている.SRAMモジュールは完整してボード変更とともに転送された場合,プログラムデータは保存されます.システムに SRAM モジュールを同時に交換する必要がある場合メインボードのメンテナンスの前に常にすべてのロボットプログラムとシステムデータをバックアップします.
Q3: /04Cの修正は重要ですか? それとも以前の修正が代替できますか?
/04Cは,A16B-3200-0040ベースデザインのハードウェア更新改訂である.後の改訂は,通常同じスロットでバックコンパティブルである.RJ-2制御器のメンテナンスドキュメントから,最小修正が指定されているかどうかを確認します.制限がない場合は, /04C は現在の推奨バージョンです.
Q4: A16B-3200-0040 にアクセスする前の放出手順は?
RJ-2コントローラには電源に電荷を保持するコンデンサが含まれる.カビネットを開けるか,内部ボードにアクセスする前に,RJ-2コントローラのためのFANUCの規定の電源オフと放電手順に従ってください.板を操作する前にすべてのLEDインジケーターが消されていることを確認します.

 メッセージは20〜3,000文字にする必要があります。